Разработчики из Санкт-Петербургского государственного морского технического университета (СПбГМТУ) запатентовали для подводного робота гибкие плавники по образцу грудных плавников ската. В отличие от обычных жёстких гребных элементов, такая конструкция должна обеспечивать движение вверх и вниз и волнообразный изгиб и скручиваться, помогая роботу точнее маневрировать под водой.
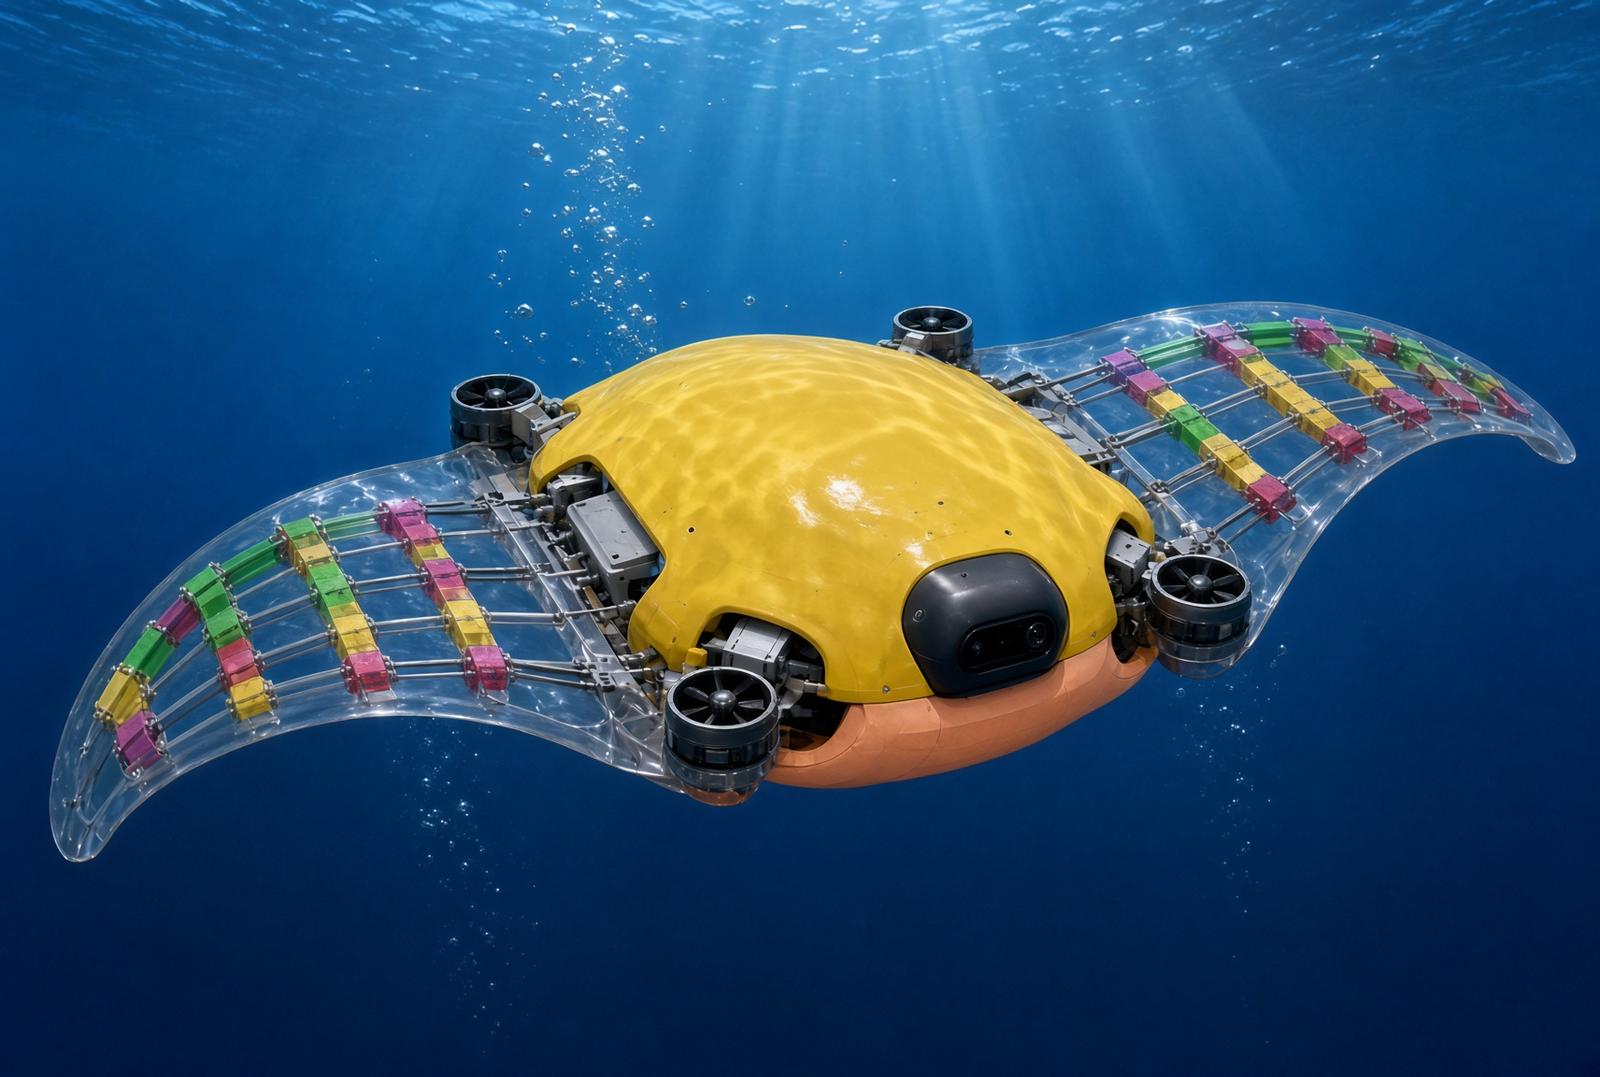
Плавник сможет совершать несколько типов движения
В основе движителя находится треугольный гибкий плавник, который крепится к корпусу подводного робота. По его боковым сторонам размещены гибкие каркасы, а вся конструкция закрыта эластомерной оболочкой.
Внутри находятся гибкие звенья, тяговые тросики и сервоприводы. Тросики соединяют приводы с каркасом и позволяют управлять его изгибом.
Если сервоприводы вращаются синхронно, звенья изгибаются в одном направлении. Плавник при этом совершает маховое движение вверх или вниз.
При вращении приводов в противофазе возникает другой режим — управляемый волнообразный изгиб вдоль плавника. Такой принцип должен позволить воспроизводить характерное движение грудных плавников ската.
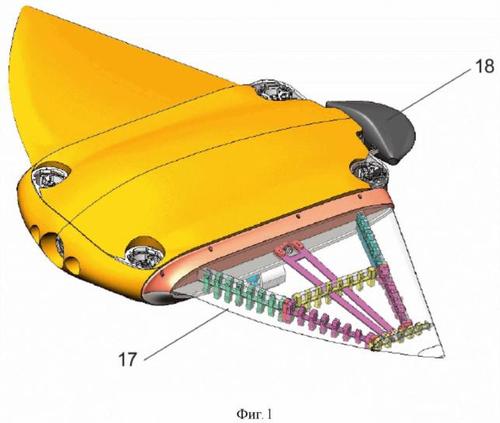
В конструкции предусмотрели сразу пять сервоприводов
Согласно описанию патента, на один грудной плавник приходится пять сервоприводов. Четыре из них через тросики управляют гибкими звеньями, а центральный привод отвечает за скручивание плавника вокруг продольной оси.
За счёт этого авторы описывают сразу три компонента движения: мах, продольную волну и кручение.
Параметры работы приводов можно задавать программно. В патенте указано, что система позволяет изменять амплитуду, частоту и фазу движения каждого тросика.
Сам плавник выполнен из двух частей с силиконовым наполнением. Внутри располагается каркас, а внешняя часть образует гибкую оболочку. Концевая часть плавника остаётся неуправляемой и движется по инерции.
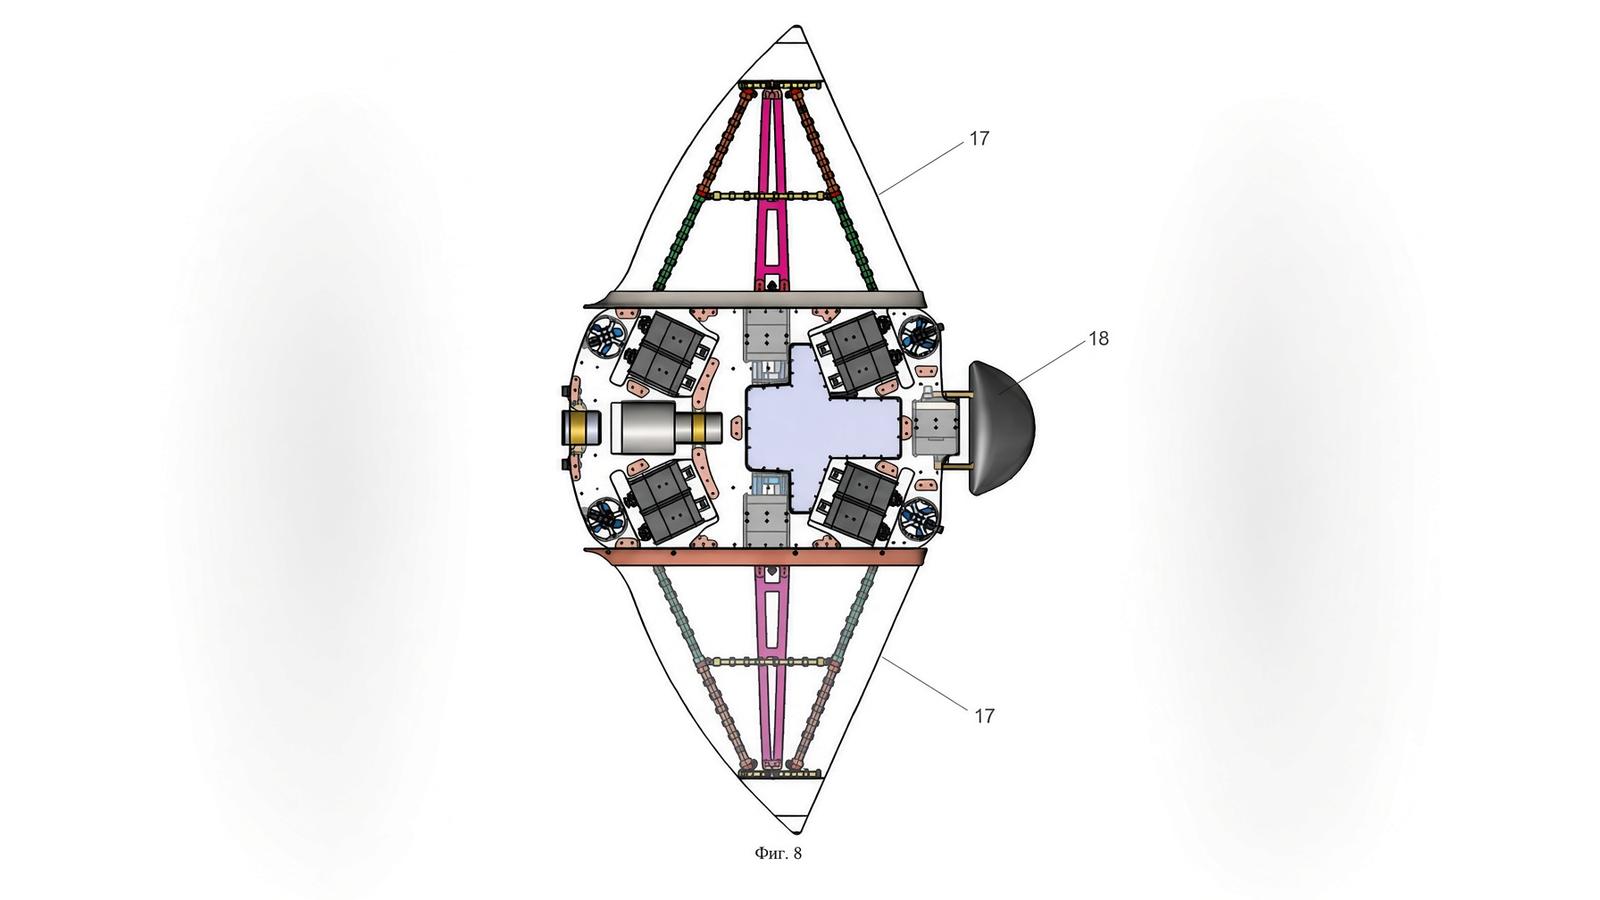
Зачем роботу плавник вместо обычного движителя
Авторы связывают разработку с поиском более энергоэффективных и бесшумных способов движения под водой. В качестве примера они рассматривают скатов, чьи грудные плавники создают сложное волнообразное движение.
В патенте отмечается, что обычная конструкция такого плавника сталкивается с проблемой: он должен оставаться одновременно тонким и гибким, но при этом передавать усилие от приводов. Поэтому приводы предлагается вынести за пределы тонкой гибкой поверхности, а её деформацию передавать через тросики и систему гибких звеньев.
Комментарии