Небольшие подводные аппараты часто успевают поработать всего 30–40 минут, после чего им приходится возвращаться на поверхность. Учёные Пермского Политеха предложили конструкцию, которая должна работать почти час. Аппарат будет весить около 10 килограммов, сможет погружаться до 100 метров, а его стоимость планируют снизить примерно в 2–3 раза благодаря 3D-печати.
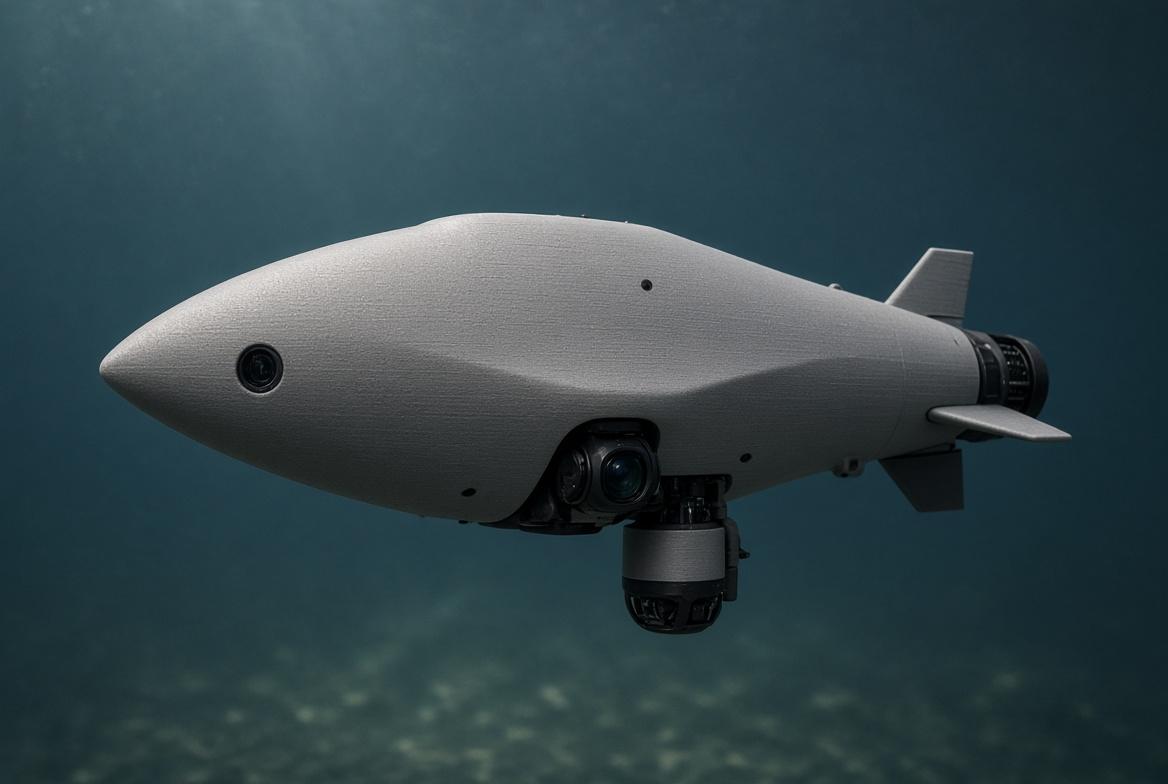
Необитаемые подводные аппараты используют для изучения морского дна, экологического мониторинга и проверки подводных объектов. С их помощью можно картографировать рельеф, изучать экосистемы и проводить поисковые работы. Они также нужны для контроля газопроводов, портовых сооружений, мостов и кабелей связи.
Особенно полезны такие устройства там, где человеку работать сложно или опасно. Аппарат может использоваться подо льдом, при сильном загрязнении воды или течении, где погружение водолаза невозможно.
Большинство компактных моделей рассчитано на глубину примерно 50–300 метров и хорошо подходит для прибрежных зон. Но небольшой размер одновременно создаёт проблему. Внутри корпуса сложно разместить мощные двигатели и эффективные системы стабилизации. Поэтому аппарат может сносить даже слабым течением, а для удержания нужного положения требуется постоянная корректировка.
Из-за этого небольшие устройства обычно работают всего 30–40 минут. За это время они не всегда успевают полностью обследовать нужный участок или найти повреждение. Тогда погружение приходится повторять, и проверка одного объекта может занимать несколько дней.
Увеличить время работы или сделать аппарат устойчивее тоже непросто. Для этого конструкцию приходится усложнять и утяжелять. В итоге она теряет главное преимущество небольших аппаратов — компактность. По данным исследователей, серийных моделей, которые одновременно были бы лёгкими, эффективными и недорогими, сегодня нет.
В ПНИПУ предложили другой вариант конструкции
Аппарат сможет работать автономно не менее часа, будет рассчитан на глубину до 100 метров, а его вес составит около 10 килограммов. Для сравнения, большинство существующих аналогов весит 30–50 килограммов.
Учёные отказались от привычного цилиндрического корпуса в пользу более обтекаемой формы. Она уменьшает сопротивление воды и позволяет аппарату эффективнее двигаться.
Вместо обычного винта разработчики использовали водомёт. Вода засасывается внутрь аппарата и выбрасывается назад через наконечник, который можно поворачивать в разные стороны. Поэтому устройство сможет не только двигаться вперёд, но и быстро менять направление. Кроме того, водомёт создаёт меньше сопротивления и помогает экономить заряд аккумулятора.
Отдельно разработчики создали систему управления, которая должна удерживать аппарат в ровном положении. Если устройство начинает наклоняться вперёд, назад или в сторону, система возвращает его в исходное положение. Это позволит сохранять устойчивость на глубине и не сбиваться с курса даже при сильном течении, рассказал доцент кафедры «Информационные технологии и автоматизированные системы» ПНИПУ, кандидат технических наук Павел Кулешов.
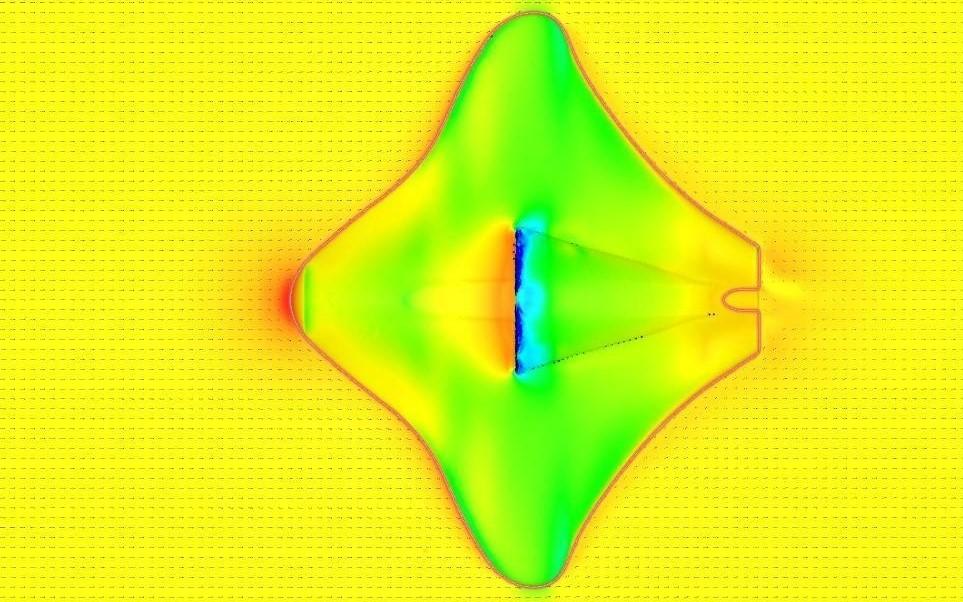
Перед испытаниями в воде исследователи создали трёхмерную модель аппарата и проверили её виртуально. В расчётах учитывались течение и гидродинамические нагрузки, характерные для прибрежной зоны. Глубину взяли с запасом — до 100 метров. Это позволило проверить, выдержит ли конструкция давление, сохранит ли герметичность и управляемость.
Расчёты показали, что аппарат сохраняет устойчивость во время движения
Обтекаемый корпус снижает сопротивление воды и равномерно распределяет нагрузку, что должно предотвращать деформацию и потерю герметичности.
Снизить массу и стоимость конструкции планируют за счёт 3D-печати из полимера. Обычно корпуса подводных аппаратов делают из стали или титановых сплавов, чтобы они выдерживали давление. При этом современные композитные материалы сопоставимы с металлами по прочности, но заметно легче. По предварительной оценке, это позволит снизить стоимость нового аппарата примерно в 2–3 раза без потери надёжности, отметил Павел Кулешов.
В дальнейшем аппарат планируют использовать для проверки подводных трубопроводов и портовых сооружений, картографии дна и экологического мониторинга. Следующим этапом должны стать физические испытания в водоёмах. Они позволят проверить работу всех систем в реальных условиях и доработать конструкцию перед возможным запуском в серийное производство.
Комментарии