В Пензенском государственном университете (ПГУ) создали прототип автономного шестиногого робота-гексапода для спасательных операций и инспекции трубопроводов. Разработка поддержана грантом «Умник» Фонда содействия инновациям, сообщили ТАСС в пресс-службе Минобрнауки.
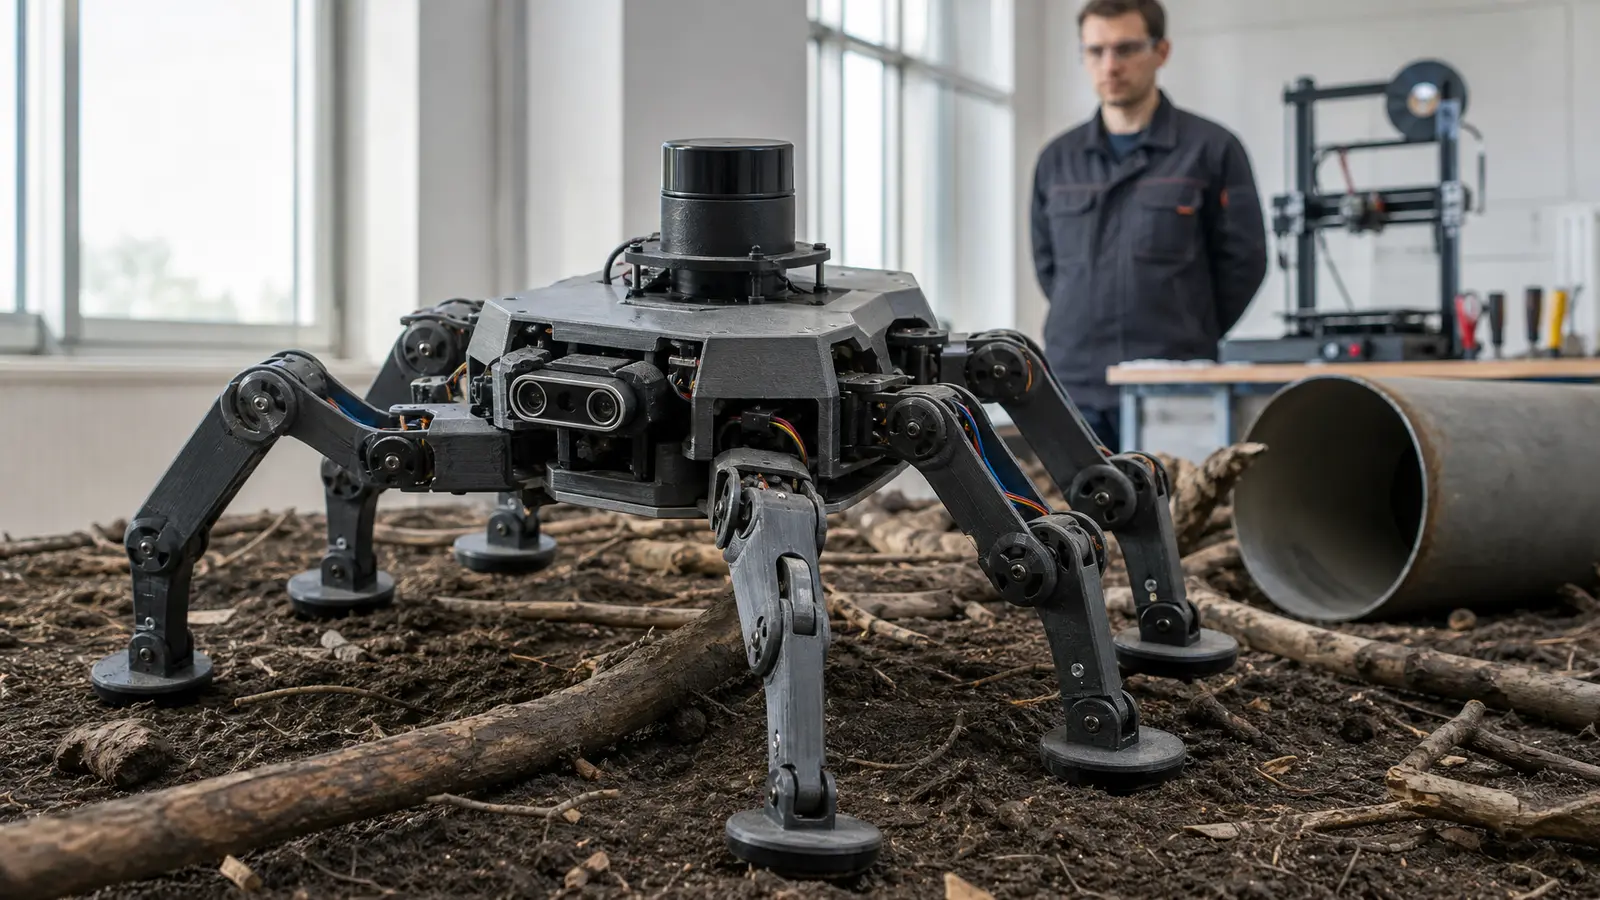
Прототип весит 5,5 кг и собран из деталей, напечатанных на 3D-принтере. Он работает до шести часов благодаря двум аккумуляторам: один питает систему управления, второй — сервоприводы. Шесть конечностей с радиальным расположением обеспечивают устойчивость при движении по лесу, валежнику и кустарнику. Для навигации используется трехмерный лидар с дальностью 30 м, ультразвуковой дальномер для ям и датчики усилия в «стопах», определяющие тип грунта и проскальзывание. Главное отличие от аналогов — полная автономность: обработка данных и решения выполняются бортовой системой без облачных сервисов.
В нефтегазовой отрасли робот пригодится для инспекции узких труб диаметром 300–600 мм, где ручная проверка невозможна, а колесные платформы буксуют из-за остатков нефти. Модульность измерительной системы позволяет менять датчики под задачу, не трогая платформу. Гексапод выигрывает у колесных и гусеничных машин за счет малогабаритности и высокой проходимости. Пока это прототип, но он уже получил два свидетельства на регистрацию программ для ЭВМ.
Читайте ещё материалы по теме:
Не пропускайте наши новостиДобавьте сайт в предпочитаемые источники, чтобы видеть нас чащеДобавить в Google