В МФТИ разработали систему MSSPlace, которая помогает роботам узнавать место и определять своё положение даже при плохой погоде, слабом освещении и проблемах со спутниковой навигацией. Система объединяет данные с камер, лидаров, семантических масок и текстовых описаний сцены. На выходе она создаёт цифровое описание места — дескриптор.
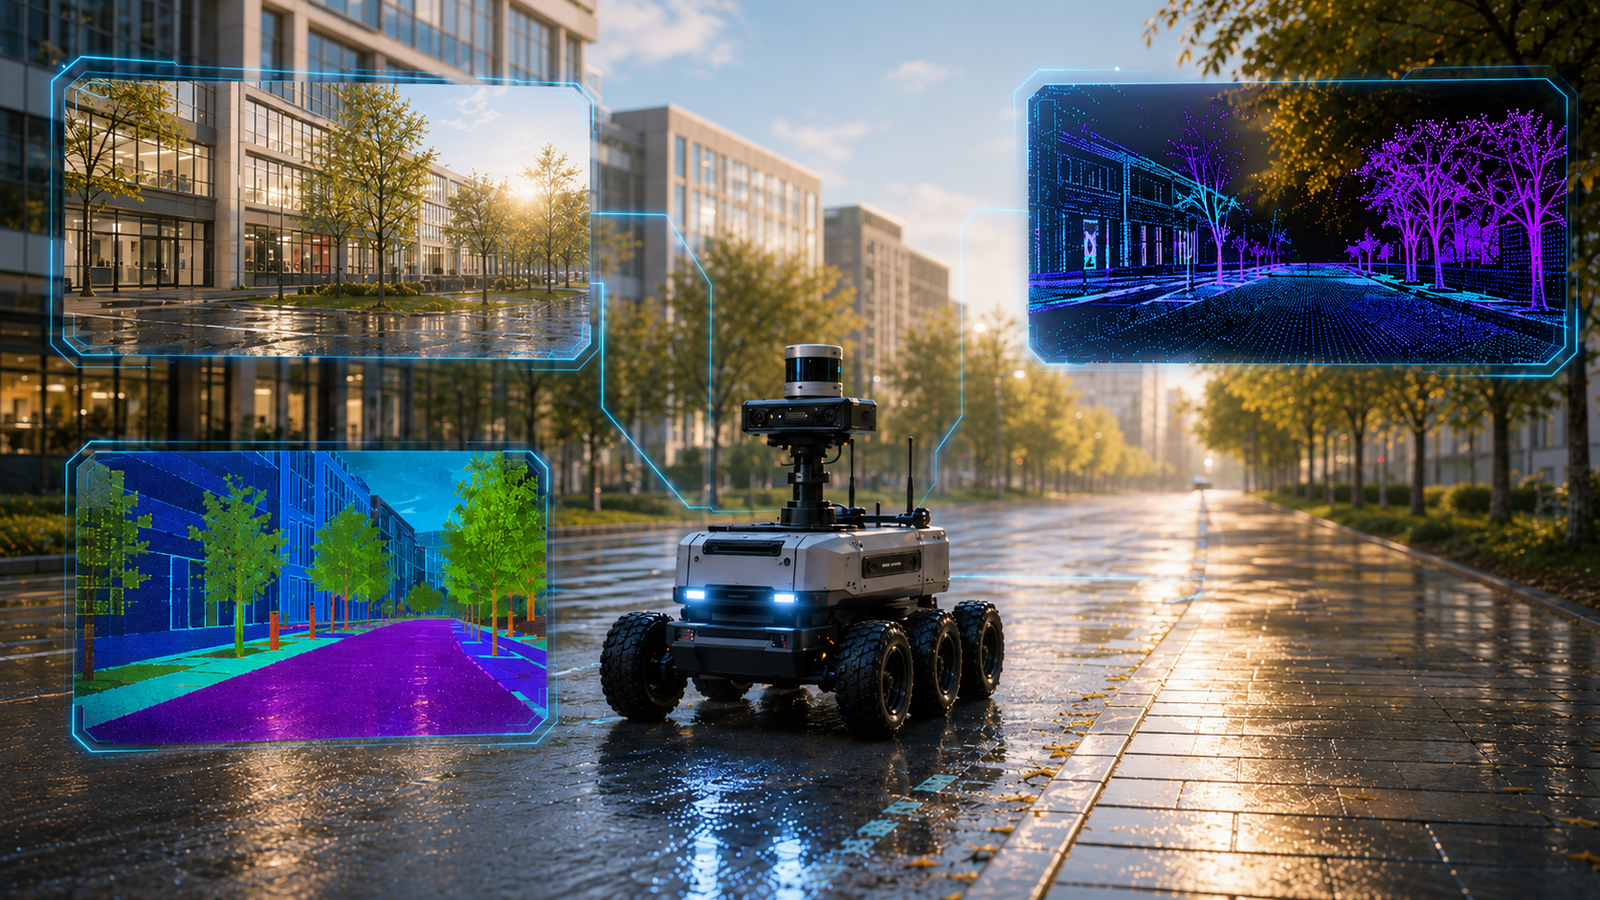
Когда робот перемещается, он собирает базу таких дескрипторов для посещённых локаций. Если ему нужно понять, где он находится сейчас, система сравнивает текущий дескриптор с базой и ищет наиболее похожее место.
Главная идея в том, что робот не зависит только от камеры или только от лидара. Камера плохо показывает расстояния, лидар строит 3D-карту без полного понимания объектов, а вместе эти источники дают более устойчивую картину.
Особую роль играют семантические упрощённые изображения, где объекты подписаны по смыслу: дорога, дерево, здание и другие элементы. Они меньше зависят от времени суток, сезона и освещения.
Разработка может быть полезна для беспилотных автомобилей, роботов-курьеров, роботов-уборщиков и адаптивных дронов. В МФТИ также включили результаты в открытую программную библиотеку OpenPlaceRecognition.
Читайте ещё материалы по теме:
Не пропускайте наши новостиДобавьте сайт в предпочитаемые источники, чтобы видеть нас чащеДобавить в Google