Ingenieros de Kazán propusieron un sistema para UAV con dos circuitos: el primero cambia los parámetros del regulador PID dependiendo del modo de operación, y el segundo corrige adicionalmente el suministro de combustible utilizando lógica difusa.
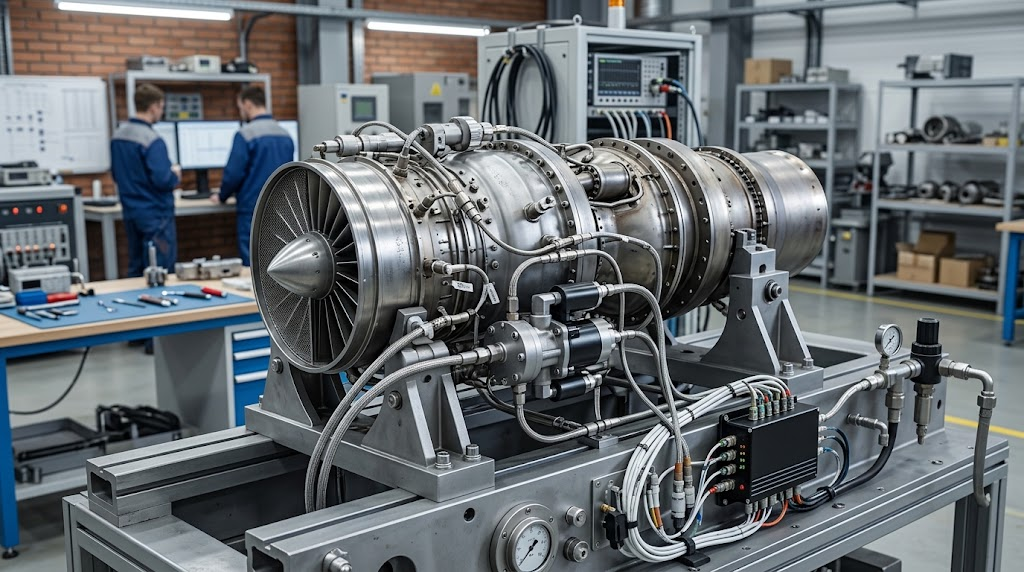
La idea principal del diseño es no obligar al motor a funcionar con el mismo algoritmo bajo todas las condiciones. El controlador calcula las revoluciones reducidas del rotor y tiene en cuenta la presión atmosférica, después de lo cual cambia los coeficientes del regulador PID principal.
Si las revoluciones comienzan a desviarse del valor requerido, un corrector difuso entra en acción adicionalmente: evalúa la magnitud del error y la velocidad de su cambio, y añade su propia corrección a la señal de control de la bomba de combustible.
Esta conexión es lo que distingue el sistema propuesto de un regulador con coeficientes constantes. Según los autores, debería permitir una respuesta más rápida a los modos transitorios de un pequeño motor turborreactor, cuando es necesario cambiar el suministro de combustible y llevar el rotor a nuevas revoluciones.
Para ello, el sistema recibe datos de varios sensores: se controlan la velocidad de rotación del rotor, la presión después del compresor, la temperatura del gas después de la turbina y la presión atmosférica. El elemento de control es una bomba de combustible con accionamiento eléctrico, y ambos algoritmos funcionan en un controlador programable.
Resulta una interesante paradoja de ingeniería: en lugar de intentar simplificar el control de un pequeño motor turborreactor, los autores añadieron un nivel adicional de corrección.
El propósito de esta complicación es hacer que la automatización tenga en cuenta no solo la desviación actual de las revoluciones, sino también la rapidez con la que ocurre, para influir con mayor precisión en el sistema de combustible.
Comentarios