Конструкторы Университета Иннополис предложили схему многопозиционной бортовой РЛС, которая должна формировать в передней зоне обзора изображения с разрешением до 20 см по азимуту. Главное отличие разработки — в работе сразу нескольких небольших радиолокаторов.
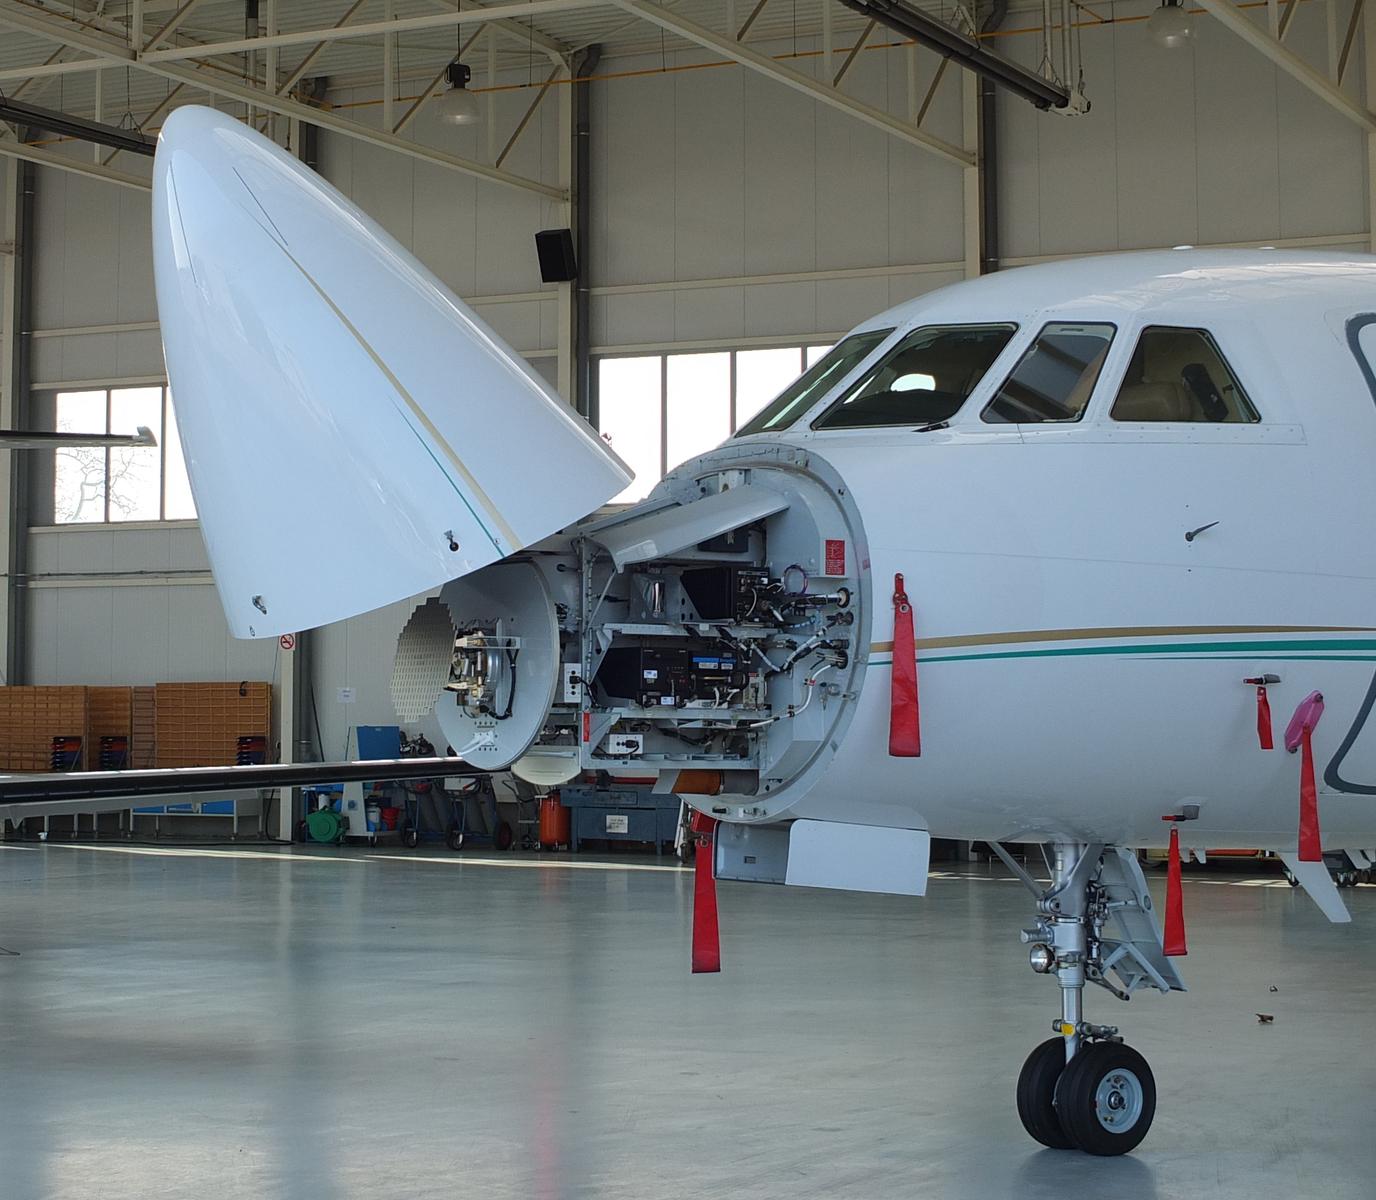
Одна активная компонента передаёт сигнал, а одна или несколько пассивных принимают отражения с других ракурсов. Благодаря этому система получает больше доплеровской информации и способна формировать более детализированное изображение поверхности Земли прямо по курсу движения носителя.
Это особенно важно для летательных аппаратов, где обычная РЛС с боковым обзором имеет ограничения. Новая схема позволяет получать поток кадров именно в передней зоне, не заставляя самолёт или беспилотник выполнять сложные манёвры.
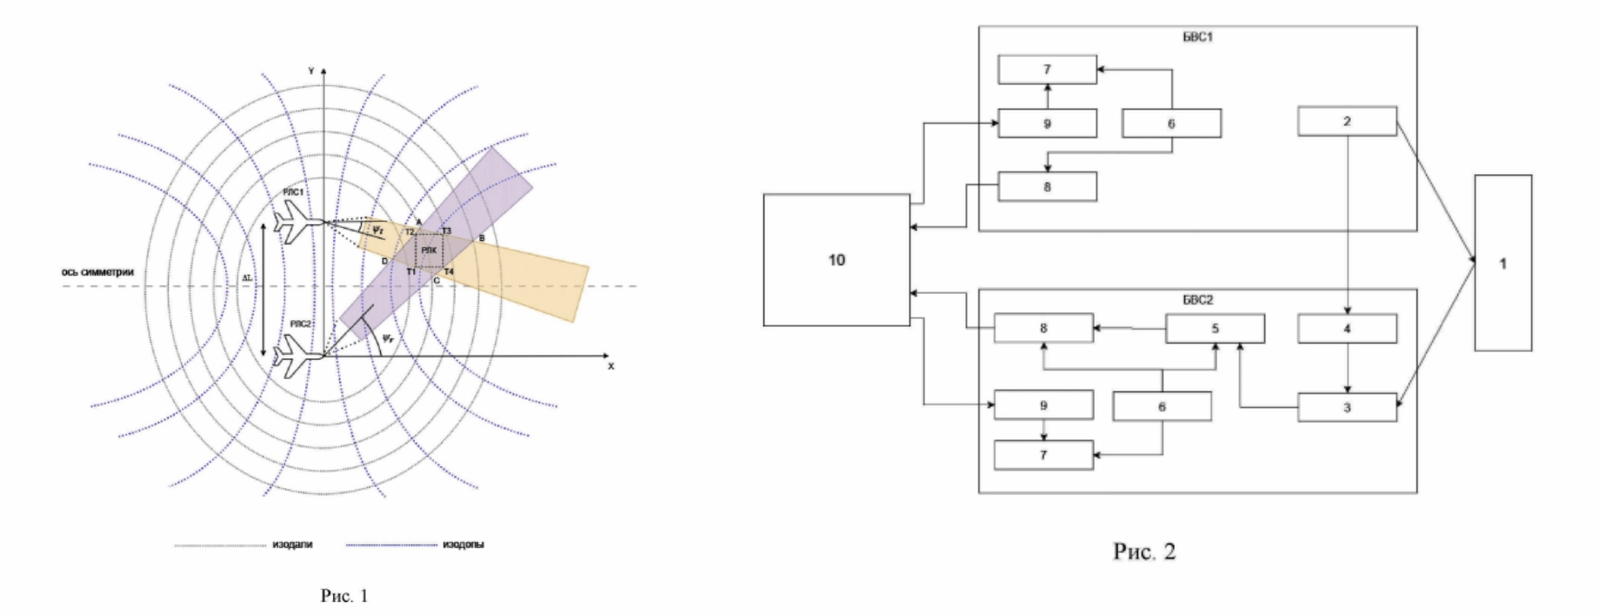
При базе между компонентами 100 м, высоте полёта 150 м и скорости носителей 28 м/с разрешение достигает 0,20 м по азимуту и 0,27 м по дальности. Для известных ранее решений переднего обзора авторы указывают разрешение по азимуту порядка 1 м и хуже.
Для формирования изображения используется частичный синтез апертуры. Вместо одного большого кадра система создаёт серию субапертурных изображений, последовательно обрабатывая отражённые сигналы и данные навигации.
Читайте ещё материалы по теме:
Не пропускайте наши новостиДобавьте сайт в предпочитаемые источники, чтобы видеть нас чащеДобавить в Google