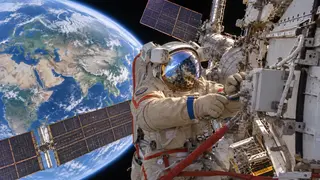
Космонавты смогут управлять роботом почти так же, как собственным телом — двигать руками, работать пальцами и поворачивать голову, а машина будет повторять эти движения. Для этого на МКС готовят «Теледроид» — антропоморфного робота, которого разрабатывают для работы за пределами станции. Сейчас Пётр Дубров и Анна Кикина осваивают систему управления с помощью экзоскелета и тренируются на виртуальной модели. Что такое «Теледроид» и как он устроен — читайте в материале «Первого технического».
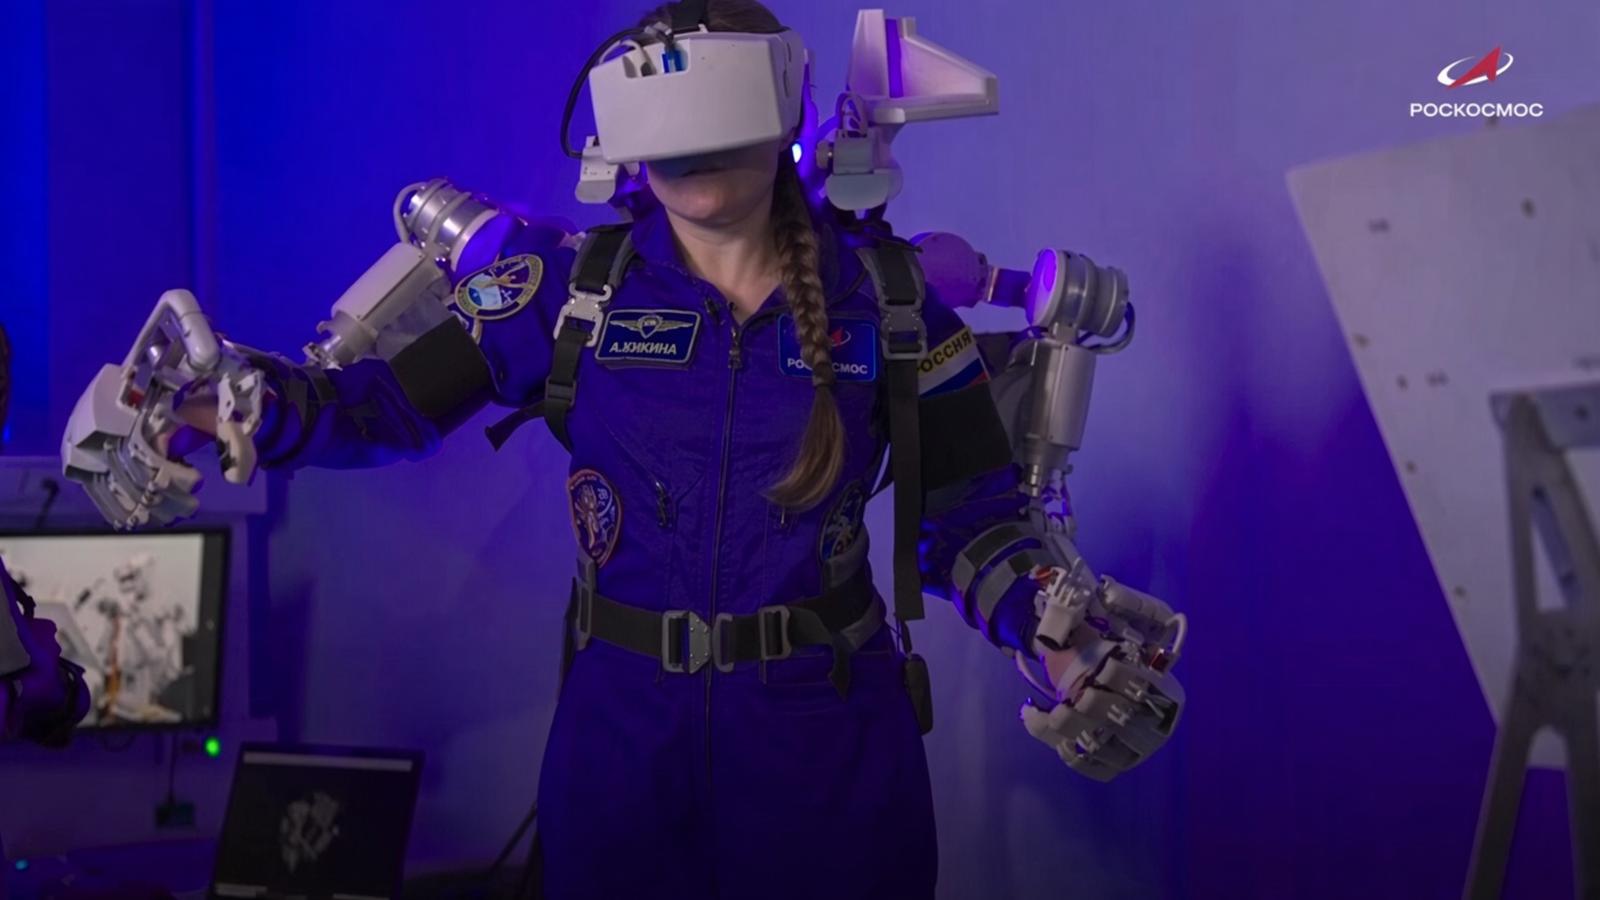
Россйиские космонавты осваивают управление роботом
Подготовка к эксперименту «Теледроид» уже идёт на МКС. В сентябре оборудование для системы, включая задающее устройство копирующего типа, доставил грузовой корабль «Прогресс МС-35». Космонавт надевает на экзоскелет, чтобы передавать роботу собственные движения.
Самого «Теледроида» на станции пока нет — его планируют доставить кораблём «Прогресс МС-36» в конце ноября. Пока экипаж устанавливает аппаратуру и учится управлять виртуальной моделью робота.
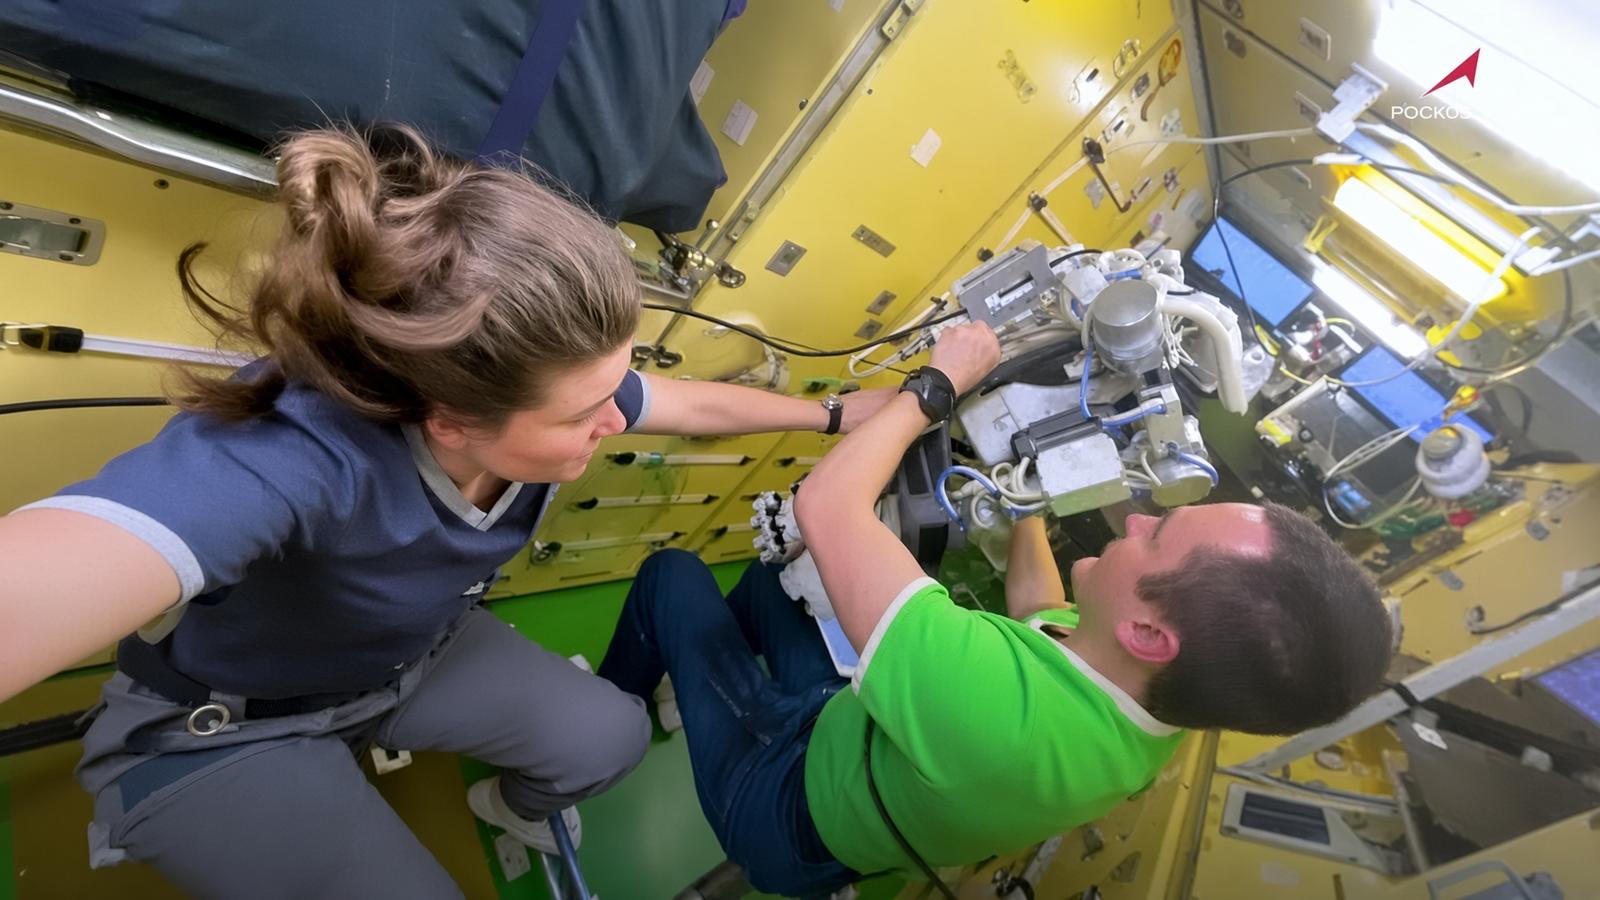
По словам главного конструктора проекта Евгения Дудорова, на этом этапе космонавты привыкают к задающему устройству в условиях микрогравитации. Дубров и Кикина по очереди надевают экзоскелет, подключаются к компьютеру и проверяют, как движения оператора отображаются на виртуальной модели. Им также нужно освоить работу с инструментами и научиться правильно закрепляться во время управления системой.
Всего в рамках эксперимента планируют отработать около 40 сценариев. На данный момент экипаж прошёл примерно половину — около 20. Пётр Дубров — командир МКС-75, Анна Кикина — космонавт Роскосмоса и Герой России. Оба готовились к работе с системой ещё на Земле.
Разработкой занимается НПО «Андроидная техника» из Магнитогорска, входящее в «Корпорацию робототехники». В проекте используют наработки, полученные при создании робота «Фёдор» (Skybot F-850). «Теледроид» проектируют с расчётом на работу в вакууме, при воздействии радиации и значительных перепадах температуры.
Как устроен «Теледроид»
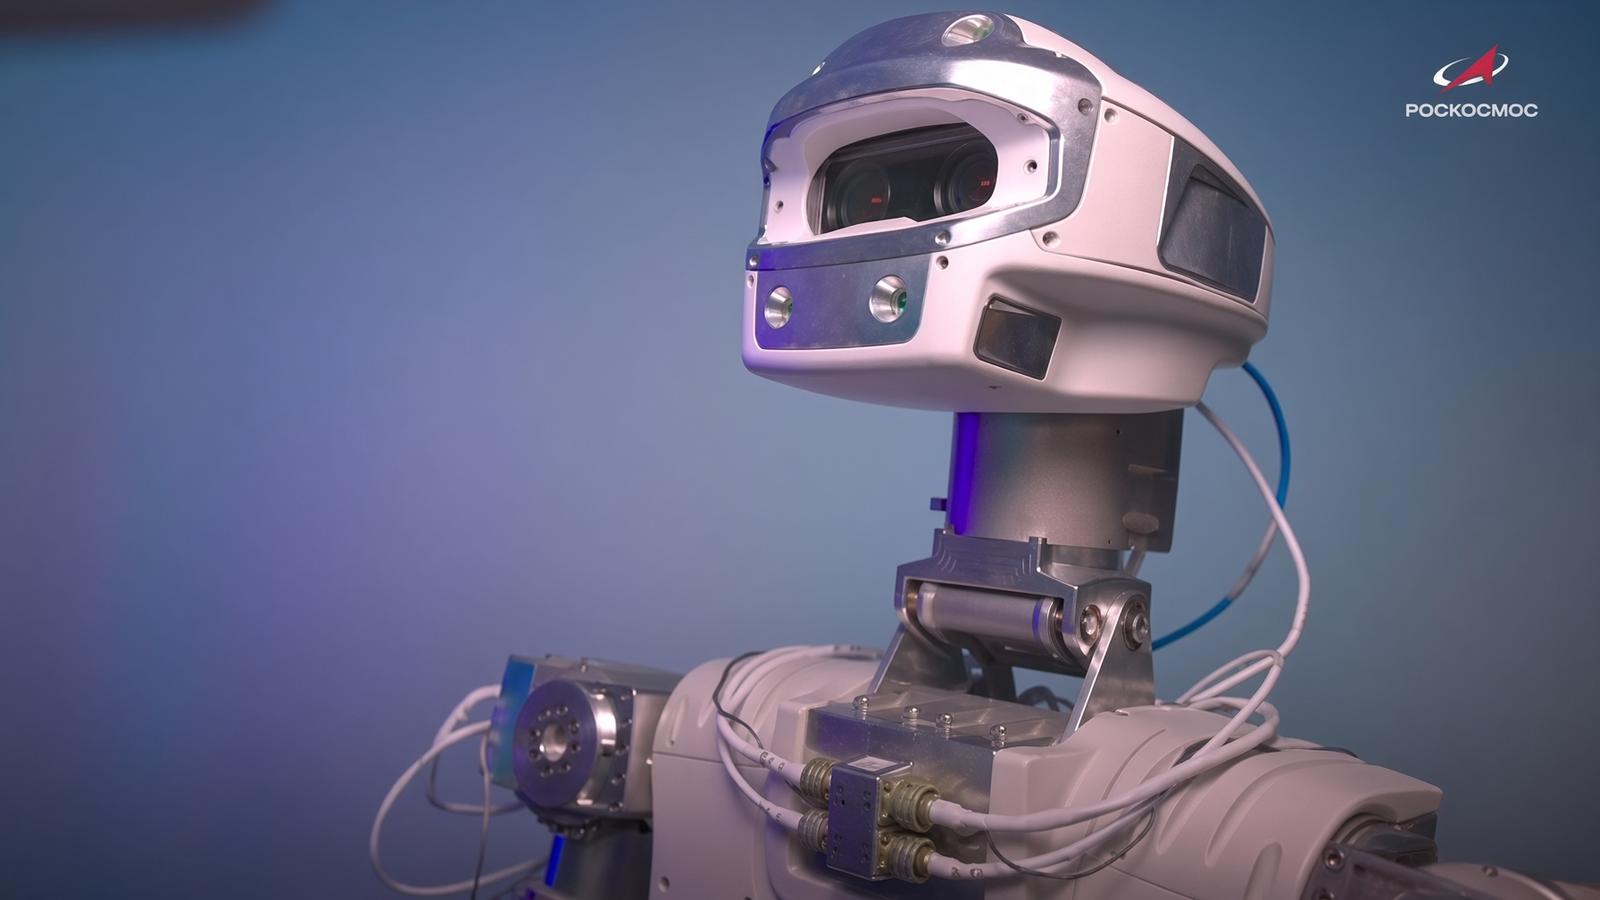
«Теледроид» — антропоморфный робот торсового типа, то есть у него есть корпус и руки, но нет ног. Для работы снаружи станции они не понадобятся — робот будет закрепляться на поверхности модуля или на манипуляторе. Это позволит ему выполнять задачи в определённой рабочей зоне, не передвигаясь по конструкции станции самостоятельно.
Система оснащена стереокамерами для технического зрения и манипуляторами, которые позволяют работать с инструментами и оборудованием. В некоторых операциях робот может оказаться удобнее человека: например, перчатки скафандра ограничивают подвижность пальцев, а роботизированные руки способны выполнять точные движения без таких ограничений.
Основной способ управления — копирующий режим, в котором робот выступает своего рода аватаром космонавта. Оператор надевает экзоскелет с датчиками и использует средства виртуальной или дополненной реальности. Робот повторяет движения рук, пальцев и головы человека.
Предусмотрена и силовая обратная связь. Благодаря ей оператор может чувствовать усилия, возникающие при работе роботизированных рук с инструментами или оборудованием. Это помогает точнее контролировать действия машины.
Зачем роботу работать вместо человека
Выход в открытый космос требует длительной подготовки, а время работы за пределами станции ограничено. Космонавтам приходится выполнять задачи в скафандрах, которые сковывают движения, и работать в условиях, где любая ошибка может иметь серьёзные последствия.
Если «Теледроид» сможет выполнять часть типовых операций — например, помогать с подготовкой рабочего места, соединением разъёмов и использованием инструментов, — это позволит сократить время пребывания космонавтов снаружи или уменьшить число выходов в открытый космос. Однако пока эти возможности предстоит подтвердить испытаниями.
Технологии, которые проверяют в ходе эксперимента, включая систему управления, исполнительные механизмы, техническое зрение и автономные функции, могут пригодиться и в будущих проектах. Разработчики рассматривают их применение на Российской орбитальной станции, а в перспективе — на Луне и других объектах.
Эксперимент разделили на три основных этапа. Сейчас космонавты работают с виртуальной моделью. Затем предстоит проверить физического робота внутри герметичного отсека станции. На третьем этапе систему планируют испытать на внешней поверхности МКС.
Для наружных работ установят специальный стол и внешнюю камеру. Роботу предстоит отрабатывать операции с электрическими разъёмами, карабинами, инструментами и фалами — как под управлением космонавта, так и в автономном режиме.
Читайте ещё материалы по теме:
Не пропускайте наши новостиДобавьте сайт в предпочитаемые источники, чтобы видеть нас чащеДобавить в Google