Ещё недавно робот-доставщик мог надолго остановиться перед неожиданным препятствием, а теперь учится объезжать людей и быстрее прокладывать путь по тротуару. Благодаря новому искусственному интеллекту роверы «Яндекса» увеличили среднюю скорость с 3,5 до 5 км/ч — почти на 43%. Нейросеть тренировалась в виртуальном городе, а суммарное время поездок роботов превысило 20 тысяч лет. Как устроены эти машины, каким образом они распознают препятствия и кто устанавливает правила их движения, читайте в материале «Первого технического».
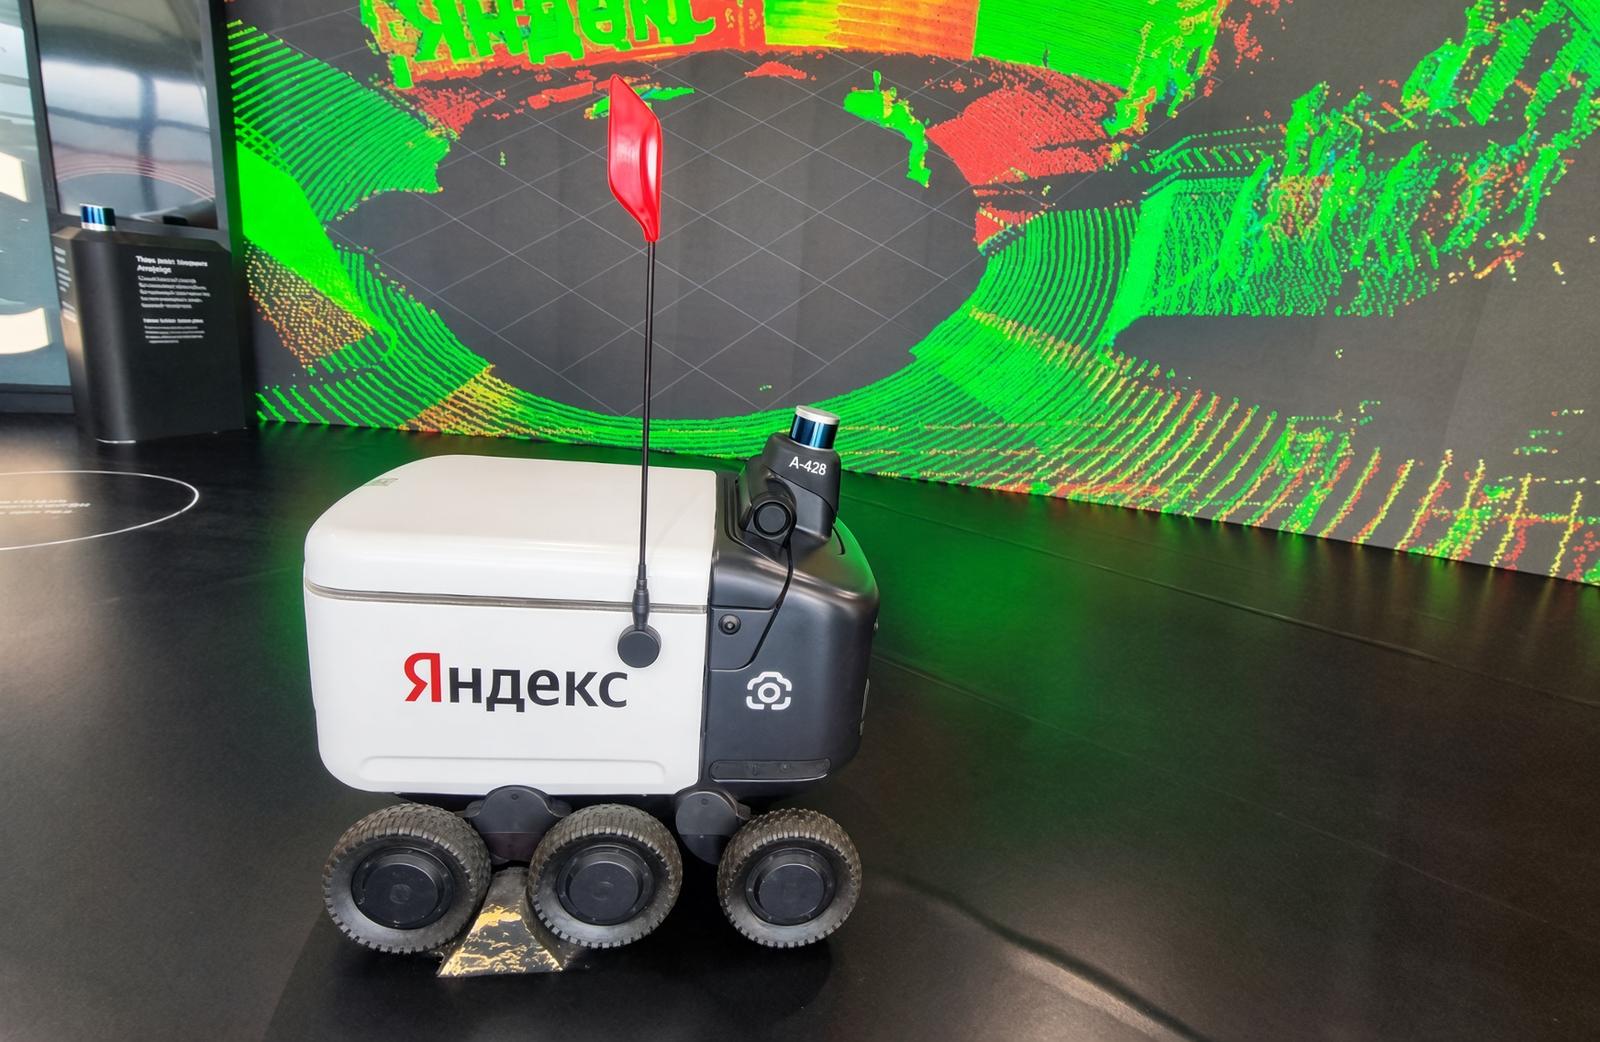
За час симуляции ровер получает столько опыта, сколько человек накопил бы за несколько месяцев поездок
Для обучения нейросети «Яндекс» создал виртуальную среду, в которой одновременно ездят более 6 тысяч роботов. Они учатся объезжать препятствия, выбирать маршрут и реагировать на разные ситуации. В симуляции можно воспроизвести даже редкие случаи, которые сложно встретить или специально организовать на настоящей улице.
Обучение проходит методом проб и ошибок. Виртуальный ровер выбирает путь, а система оценивает, насколько удачно он справился с задачей. Если робот движется безопасно и не создаёт помех, модель получает положительную оценку. Если выбирает неудачную траекторию, она получает обратную связь и пробует другой вариант. Так нейросеть постепенно учится принимать более точные решения.
По подсчётам «Яндекса», всего за один час виртуальные роботы накапливают опыт, сопоставимый примерно со 140 днями обычных поездок. За 40 часов симуляции набирается около 15 лет такого опыта.
Как ровер ориентируется на улице
Даже после обучения нейросеть не отвечает за безопасность в одиночку. На настоящих улицах ей помогают отдельные датчики. Лидар сканирует пространство вокруг ровера и обнаруживает препятствия.
Для обнаружения объектов на близком расстоянии используют ультразвуковые датчики. Они работают примерно как парктроник в автомобиле: если препятствие оказывается слишком близко, система может остановить робота. Иными словами, нейросеть выбирает, куда ехать, а защитные механизмы следят, чтобы ровер не столкнулся с человеком или другим объектом.
Как появились роботы-доставщики
Первого «Яндекс.Ровера» компания показала в ноябре 2019 года. Разработку начали летом того же года. Идея заключалась в том, чтобы приспособить технологии беспилотных автомобилей для небольшого робота, который сможет перевозить посылки и другие грузы по тротуарам.
Первые прототипы собирали из готовых компонентов. Один из них представлял собой конструкцию из фанеры и колёс от гироскутеров. Инженеры проверяли, получится ли перенести программное обеспечение беспилотного автомобиля на гораздо меньшую машину. Позже у роверов появились собственные корпуса и наборы датчиков.
В ноябре 2019 года первые устройства начали возить документы между зданиями «Яндекса» в Москве. За их работой дистанционно следил оператор. В апреле 2020 года роботы вышли за пределы офиса и начали доставлять документы и посылки в Сколково. В декабре того же года их стали использовать для доставки еды в Москве и Иннополисе.
С тех пор компания выпустила несколько поколений роверов. В октябре 2025 года представили модель R4. Она получила обновлённый корпус, более мощный вычислительный блок, лидар вместо прежних радаров и увеличенный дорожный просвет. Также разработчики изменили подвеску и систему обогрева и охлаждения, чтобы робот мог работать в разных погодных условиях.
По каким правилам ездят роверы
Движение роботов-доставщиков в России регулируется экспериментальным правовым режимом. Постановление правительства № 1247 от 26 сентября 2026 года установило специальные правила для транспортных и логистических услуг с использованием роверов. Документ вступил в силу 6 октября.
В программе определены территории, на которых могут передвигаться такие устройства, требования к их оснащению и ограничения скорости. Например, в пешеходных зонах ровер не должен разгоняться быстрее 10 км/ч, при пересечении проезжей части действует ограничение 6 км/ч. На велодорожках и в велозонах предельная скорость составляет 25 км/ч.
Правила также устанавливают требования к датчикам и системам безопасности. В частности, ровер должен иметь лидар с дальностью сканирования не менее 30 метров, камеры, освещение, звуковой сигнал и устройство автоматического ограничения скорости. Предусмотрены требования к диспетчерскому контролю, техническому обслуживанию и страхованию ответственности.